
洋上風力発電設備の水中点検では、構造物を見つける作業から、表面の確認、付着物の除去、計測まで、目的に応じた対応が必要です。
本記事では、産業用水中ドローン「FIFISH W6 MAX」でモノパイル基礎と洋上変電所の水中構造を点検した事例を紹介します。探索・目視確認・洗浄・計測を組み合わせ、どのように設備の状態を記録したのかを見ていきます。
点検の対象となるのは、設備を支える基礎構造や海底ケーブル周辺、防食のために設けられた犠牲陽極などです。水中では潮流や濁りの影響を受けるため、カメラだけに頼らず、対象と目的に合う機器を組み合わせます。
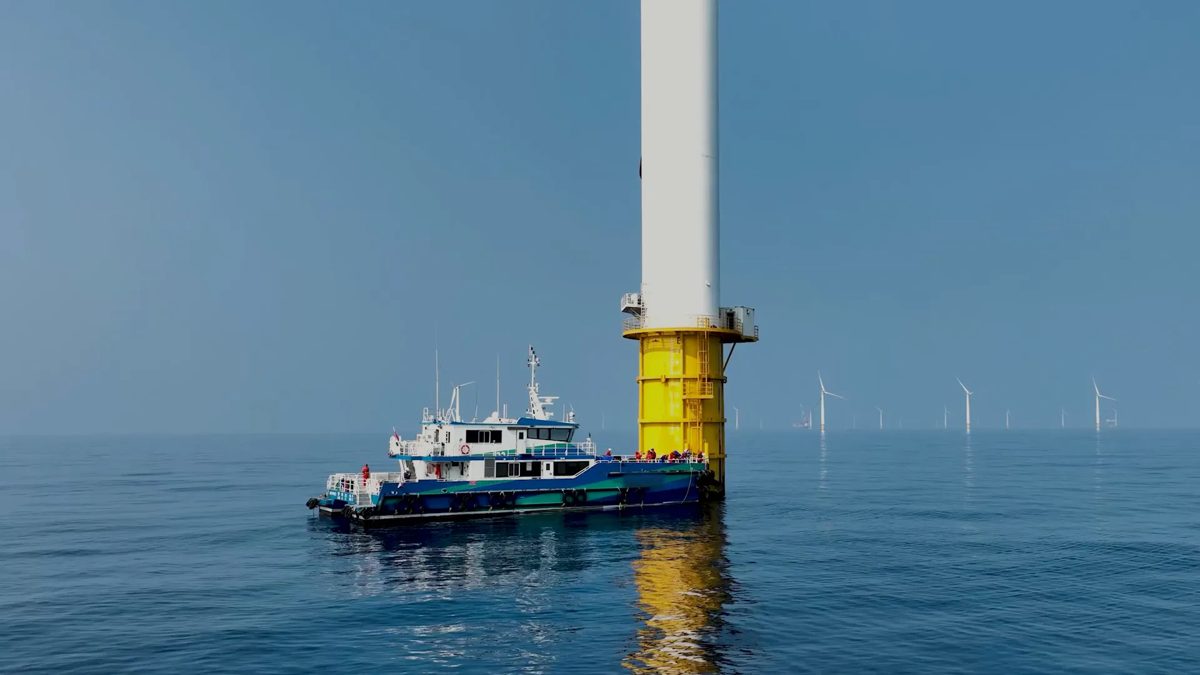
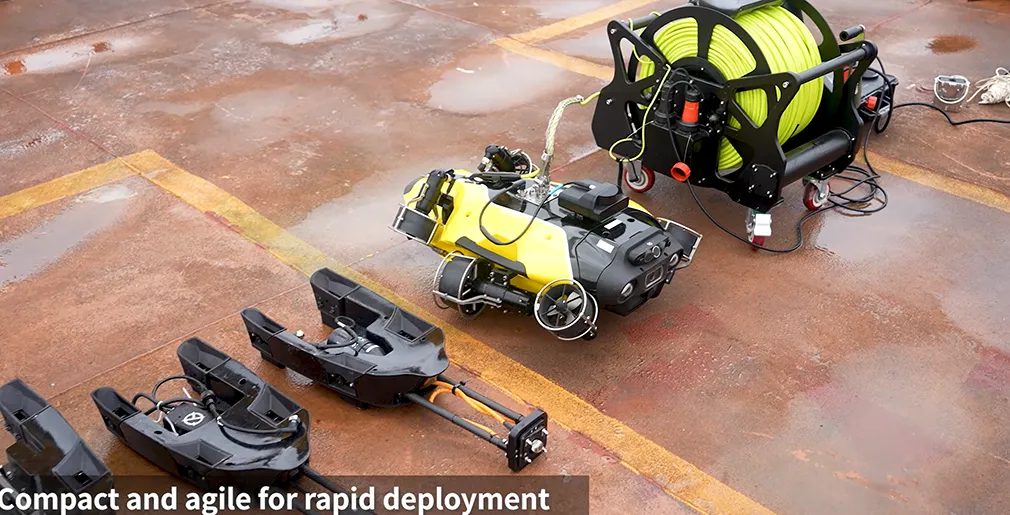
FIFISH W6 MAXの本体重量は30kg以下です。本事例では船上で本体とテザーリールを準備し、作業内容に合わせて交換式ツールを装着しています。撮影だけでなく、洗浄や測定を行うための構成を現場で選びます。
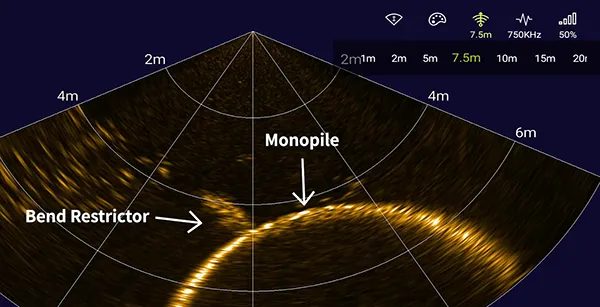
カメラ映像で対象を見つけにくい場面では、2Dイメージソナーで位置関係を確認します。本事例では、モノパイルやケーブルを過度な曲げから保護するベンドリストリクターの位置を捉え、点検箇所へ機体を誘導しています。
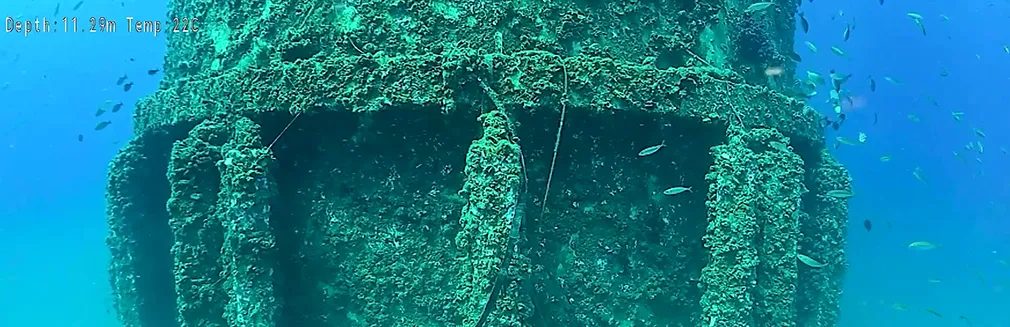
モノパイルと洋上変電所のベンドリストリクターを確認した結果、脱落や目立った構造異常は見られず、一部の表面には漁網片などの付着物が確認されています。
これは今回の点検対象に関する結果です。撮影した映像を保存することで、関係者が同じ記録を見ながら状態を共有できます。
構造物に海洋生物などが付着している場合は、高圧洗浄で対象面を露出させます。表面を確認しやすくするとともに、肉厚測定などの前処理として使用します。
超音波プローブを鋼構造物に接触させて、測定箇所の肉厚値を取得します。外観の撮影と組み合わせることで、腐食による減肉の確認に必要な情報を集められます。
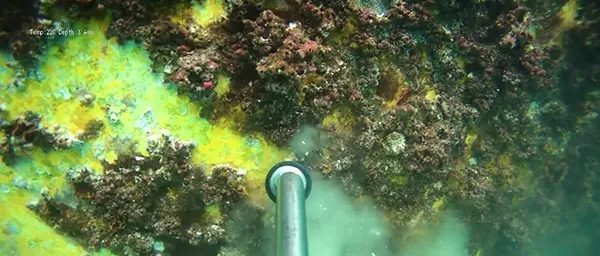
水中の鋼構造物にプローブを接触させ、電位を測定します。取得した値を管理基準と照合することで、電気防食の状態を評価するためのデータとして使用します。
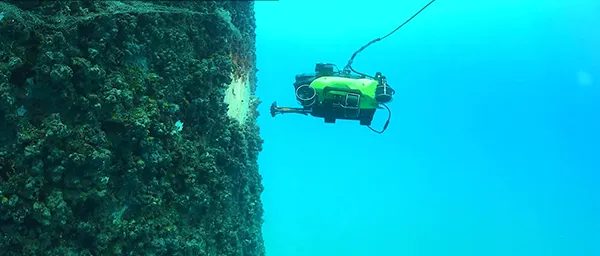
本事例ではQY-MT-3Dを用いて犠牲陽極の形状と寸法を記録しています。目視映像に計測情報を組み合わせ、摩耗や欠損の状態を確認します。
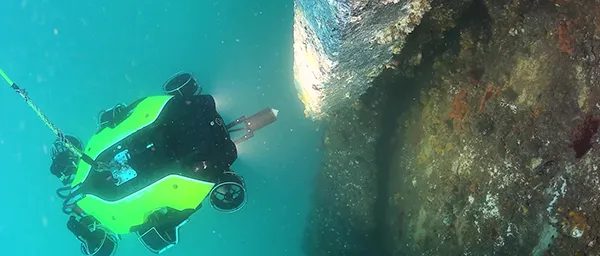
FIFISH W6 MAXは、点検内容に合わせてツールを変更できる産業用水中ドローンです。本事例で紹介されている機能と役割を整理しました。
| 機能・ツール | 主な役割 |
|---|---|
| カメラによる目視点検 | 構造物の外観や付着物を映像で確認・記録 |
| 2Dイメージソナー | 濁りのある水中で対象物の位置関係を確認 |
| 高圧洗浄 | 付着物を除去し、点検・測定面を確保 |
| 超音波肉厚測定(UT) | 接触した箇所の鋼材の厚さを測定 |
| 防食電位測定(CP) | 電気防食の状態を確認するための電位値を取得 |
| QY-MT-3D | 犠牲陽極の形状と寸法を記録 |
使用可能な深度や運用条件は、装着するツールとシステム構成によって異なります。導入時には、点検対象・取得したいデータ・現場条件に合わせた確認が必要です。
点検箇所と映像・測定値を対応付けて整理すると、関係者間で設備の状態を共有しやすくなります。同じ位置の記録を残しておくことは、次回点検時に変化を比較するための材料になります。
今回の事例は、水中ドローンを撮影に用いるだけでなく、対象物の探索から洗浄、計測まで組み合わせた点が特徴です。必要な点検項目を整理し、それに合う機体とツールの構成を検討するとよいでしょう。
CFD販売では、水中ドローンの機種選定や導入相談に加え、機体レンタル、導入講習、オペレーター派遣を案内しています。点検対象や利用目的が決まっている場合は、必要な機器や運用方法を相談できます。
| 会社名 | CFD販売株式会社 |
|---|---|
| 電話番号 | 03-4213-1144 |
| メール | corporate@cfd.co.jp |
| 公式サイト | https://www.cfd.co.jp/ |
数ある産業用水中ドローンの中から、用途別におすすめの製品を紹介しています。産業用水中ドローンは、海外で作られる製品がほとんどを占めており、メーカーから直接購入するよりも、国内の代理店から購入したほうが独自の保険や日本語でのサポートもあるため安心して長く使用できます。
安心して使用できる産業用水中ドローン(ROV)をお探しの方はぜひ参考にしてください。
インフラ設備点検、測量
配管点検なら
 引用元:QYSEA公式サイト https://www.cfd.co.jp/biz/product/detail/fifish-e-master-navi.html
| 耐圧深度 | 200m |
|---|---|
| カメラ | 4K30fps+AI鮮明化+146°超広角レンズ |
| 照明 | 最大10,000ルーメン(5,000lm×2灯) |
| 姿勢制御 | Q-DVLステーションロック(ホバリング安定)、下方ソナー、ARレーザースケーラー、2D/3Dマッピング |
危険箇所での
作業が必要なら
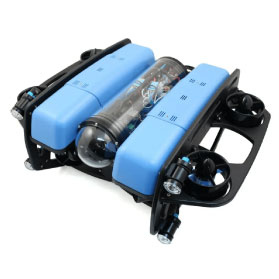 引用元:Blue Robotics公式サイト
https://bluerobotics.com/store/rov/bluerov2/
| 耐圧深度 | 最大300m(アルミ筐体採用時)※アクリル筐体なら最大100m |
|---|---|
| カメラ | 1080p/30fps HD広角低照度カメラ(チルト±90°) |
| 照明 | 2灯または4灯構成で最大6,000ルーメン(調光可能) |
| 姿勢制御 | 6~8基スラスター(T200)+BlueOS搭載Navigatorで制御流れのある環境でも高推力と精密な操縦が可能 |
水難事故の
救助捜査なら

引用元:Delair Marine公式サイト
https://www.delairmarine.com/autonomous-rov-seasam/
| 耐圧深度 | 最大100m |
|---|---|
| カメラ | 1080p/30fpsの低照度対応HDカメラ水中視野:約80° |
| 照明 | 標準:2×1000ルーメン(110°ビーム角) オプション:2×10,000ルーメン(濁水や暗所での捜索向け) |
| 姿勢制御 | 7基のスラスター(6自由度)+ 自律制御アルゴリズム障害物回避、壁サーボ機能、最大約2.4ノット(1.25m/s) |